智能养成机器人系统设计与实现——骏意网络的创新实践
一、引言
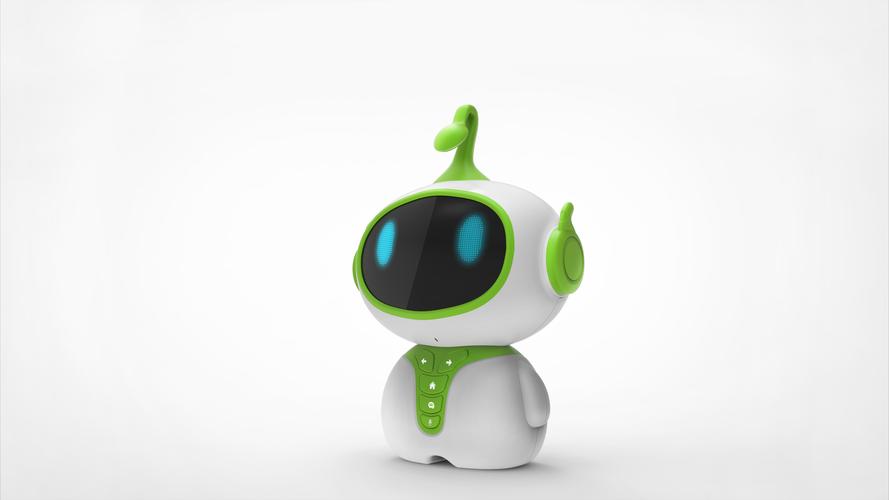
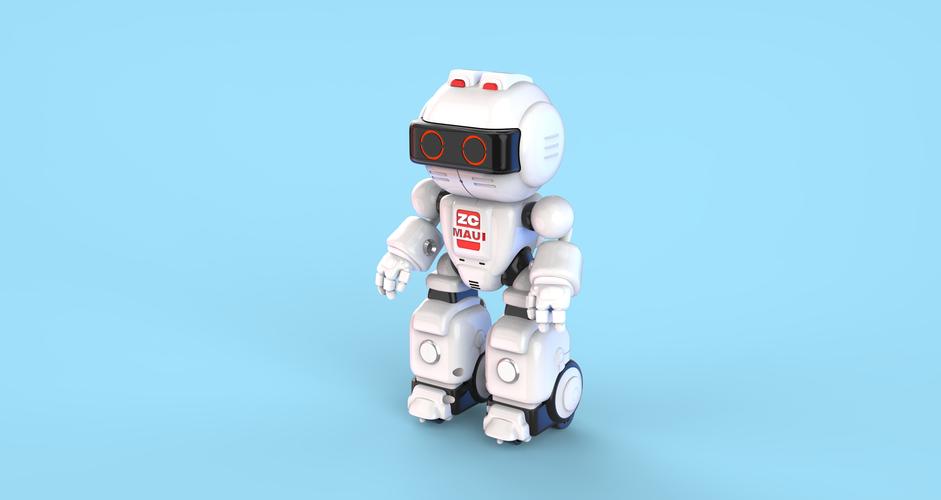
随着人工智能与物联网技术的深度融合,智能养成机器人作为连接虚拟陪伴与实体交互的新型载体,正逐步进入家庭教育、情感陪护与儿童成长等场景。骏意网络基于多年在智能硬件与AI算法领域的技术积累,提出了一套完整的智能养成机器人设计方案,旨在打造一款兼具人格化成长、多模态交互与持续学习能力的智能终端产品。
二、设计理念与目标
骏意网络智能养成机器人的核心设计理念是“陪伴中成长、交互中进化”。系统不仅是一个被动响应的语音助手,更是一个拥有独立“人格”与成长曲线的数字生命体。设计目标包括:
- 人格化养成机制:机器人通过长期交互积累用户偏好与行为习惯,形成差异化的性格特征与回应策略。
- 多模态自然交互:融合语音、视觉、触觉与表情动作,提供拟人化的沟通体验。
- 云端协同学习:端侧轻量化模型负责实时响应,云端大模型负责复杂推理与知识更新,保障隐私与性能的平衡。
- 开放生态扩展:提供标准化API与技能开发框架,支持第三方开发者接入教育、娱乐与健康类应用。
三、系统架构设计
骏意网络采用“端—边—云”三层架构:网络
- 感知层(端侧):集成麦克风阵列、摄像头、触摸传感器与IMU,负责环境感知与用户行为捕捉;搭载轻量化语音唤醒与本地意图识别模块,实现低延迟响应。
- 决策层(边缘侧):部署于家庭网关或本地计算盒子,运行中等规模模型,负责情绪识别、行为预测与个性化策略生成,减少云端依赖并保护隐私。
- 认知层(云端):依托骏意网络自研的养成大模型,完成长程记忆管理、知识图谱构建与人格演化计算,并通过联邦学习机制实现多设备协同进化。
四、核心功能模块
4.1 人格成长引擎
系统为每个机器人实例建立独立的“人格向量”,包含外向性、亲和力、好奇度等维度。每次交互后,引擎根据用户反馈(语音情感、停留时长、触摸频率等)动态调整向量权重,使机器人性格随使用时间逐渐贴合用户偏好。
4.2 情感计算与表达
通过多模态情感识别模型(语音韵律+面部表情+文本语义),机器人实时判断用户情绪状态,并驱动表情屏幕、灯光与动作模块做出共情回应。例如检测到用户低落时,机器人会主动降低语速、呈现柔和表情并提议播放舒缓音乐。
4.3 技能养成与任务系统
引入“养成任务”机制:用户通过日常互动完成任务(如连续对话、学习打卡),积累成长值解锁新技能与外观皮肤。该设计既提升用户粘性,也为教育类内容(如语言学习、习惯培养)提供游戏化载体。
4.4 隐私与安全保护
骏意网络在设计中贯彻“隐私优先”原则:摄像头与麦克风支持物理断开;敏感数据本地脱敏处理后上传;云端存储采用分片加密与访问审计;同时提供家长控制面板,限制使用时长与内容范围。
五、关键技术实现
- 轻量化语音交互:采用知识蒸馏与量化压缩技术,将唤醒词识别与命令词解析模型压缩至10MB以内,可在低功耗MCU上运行。
- 端云协同推理:设计动态卸载策略,根据网络状况与任务复杂度自动决定推理位置,保障交互流畅性。
- 长程记忆管理:基于向量数据库构建用户记忆库,配合检索增强生成(RAG)技术,使机器人能够引用历史对话内容,增强陪伴连续感。
六、应用场景与展望
骏意网络智能养成机器人可广泛应用于:
- 儿童成长陪伴:故事讲述、习惯引导、英语对话练习;
- 老人情感陪护:用药提醒、闲聊解闷、紧急呼叫联动;
- 教育机构场景:作为教学辅助终端,记录学习行为并生成个性化反馈。
骏意网络计划进一步开放机器人的人格数据接口,探索“人格迁移”能力——用户可将养成的人格档案迁移至新设备,实现跨终端的持续陪伴,并推动建立行业级智能养成机器人交互标准。
七、
骏意网络智能养成机器人设计方案,以人格化成长为核心,融合端云协同架构与多模态交互技术,在保障隐私安全的前提下,为智能陪伴硬件提供了可落地的工程路径。随着大模型与具身智能技术的持续演进,养成机器人有望从“工具”真正走向“伙伴”,成为家庭智能生态中富有温度的一环。